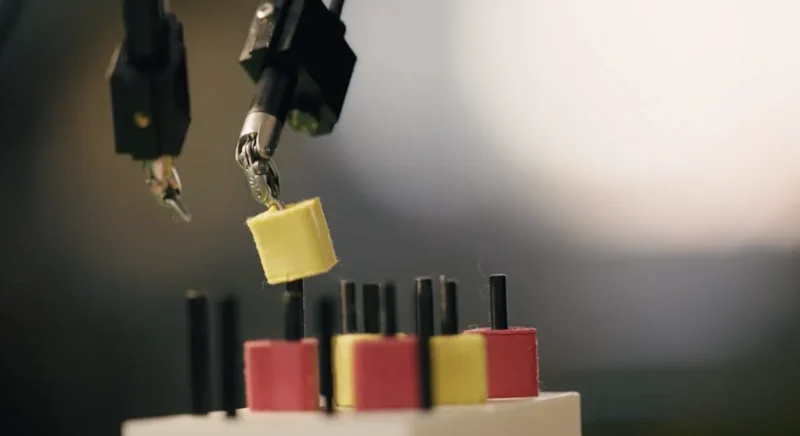
Um consórcio global de pesquisadores, que inclui uma equipe de peso da Universidade de Óbuda, na Hungria, está atacando de frente um dos maiores gargalos da robótica médica: a escassez de dados de alta qualidade em larga escala. A solução atende pelo nome de Open-H-Embodiment, um dataset massivo e de código aberto projetado para dar aos robôs cirúrgicos uma espécie de “memória coletiva”, acelerando drasticamente o desenvolvimento de capacidades autônomas. O objetivo é ambicioso: ser para a robótica cirúrgica o que o ImageNet foi para a visão computacional — uma base fundamental para alimentar uma nova geração de inteligência artificial.
A escala do projeto representa uma ruptura dramática com os esforços anteriores. Enquanto os conjuntos de dados antigos mal chegavam a algumas horas de registros de um único robô, o Open-H-Embodiment entrega aproximadamente 780 horas de vídeo sincronizado e dados cinemáticos. Este acervo colossal foi alimentado por quase 50 instituições ao redor do mundo e abrange 20 plataformas robóticas diferentes, incluindo o onipresente da Vinci Surgical System, da Intuitive Surgical, Inc. Entre os autores, destacam-se nomes do Centro Antal Bejczy de Robótica Inteligente da Universidade de Óbuda, como Eszter Lukács, Tamás Haidegger e Kristóf Takács, reforçando o papel crucial da pesquisa húngara neste esforço internacional. Todo o dataset e sua documentação estão disponíveis no repositório GitHub do projeto.
Este tesouro de dados padronizados já está impulsionando novas fronteiras de pesquisa, conforme detalhado no artigo científico “Open-H-Embodiment: A Large-Scale Dataset for Enabling Foundation Models in Medical Robotics”. Os dados estão sendo usados para treinar modelos de fundação como o GR00T-H, um modelo de Visão-Linguagem-Ação (VLA) focado em tarefas cirúrgicas, e o Cosmos-H-Surgical-Simulator, um modelo de mundo voltado para a criação de simulações hiper-realistas. Vale o lembrete: estamos falando de trabalho pré-clínico. Os dados capturam tarefas de laboratório, como suturas e transferências de pinos em simuladores (phantoms) e tecidos ex vivo, e não procedimentos em pacientes reais.
Por que isso é um divisor de águas?
Durante anos, o progresso da cirurgia autônoma foi freado pelos chamados “silos de dados”. Cada instituição de pesquisa e fabricante de robôs guardava seus dados a sete chaves, tornando quase impossível treinar modelos de IA generalistas que funcionassem em diferentes sistemas. O Open-H-Embodiment implode essa barreira ao criar uma base comum e pública.
Isso democratiza a pesquisa, permitindo que laboratórios menores joguem de igual para igual com gigantes corporativos e possibilitando que todo o campo evolua sobre um conhecimento compartilhado. O objetivo final não é “aposentar” os cirurgiões, mas sim criar assistentes robóticos hipercompetentes capazes de lidar com subtarefas tediosas, reduzir a fadiga do médico e, a longo prazo, elevar a precisão e a segurança dos pacientes a um novo patamar.