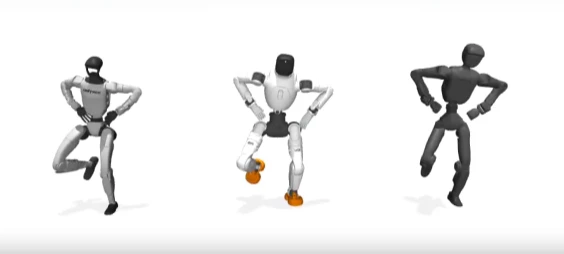
Treinar um novo controlador de IA para cada corpo de robô diferente é, sem dúvida, uma das tarefas mais enfadonhas e caras da robótica atual. No entanto, pesquisadores do California Institute of Technology (Caltech) e do Georgia Institute of Technology decidiram dar um basta nesse retrabalho com o MorphMimic: uma política de IA única e compartilhada, capaz de domar humanoides com anatomias completamente distintas. O sistema permite que máquinas como o Unitree G1, o AgiBot X2 Ultra e o Booster T2 executem movimentos complexos — extraídos de uma biblioteca colossal de 128.786 clipes de animação — utilizando exatamente o mesmo conjunto de pesos de rede neural.
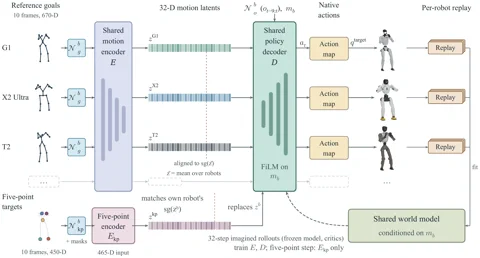
O “pulo do gato” do MorphMimic é sua habilidade de entender e se adaptar à forma física do robô, ou seja, à sua morfologia. O projeto se baseia nos princípios do SuperMimic, um método ultraeficiente de treinamento onde os robôs praticam dentro de um modelo de mundo diferenciável e aprendido. O MorphMimic vai além: primeiro, ele mapeia as articulações de cada robô em um “layout canônico”, criando uma espécie de esperanto do movimento. Em seguida, um descritor de 125 valores, que detalha minuciosamente a atuação, geometria e massa do robô, é injetado na rede da política compartilhada. Na prática, esse descritor diz à IA: “Hoje você está pilotando um robô alto, pesado e com pernas potentes”, permitindo que ela gere os comandos de motor precisos para aquele corpo específico. Todo o código do projeto está disponível em um repositório público no GitHub.
Por que isso é um divisor de águas?
Esta pesquisa marca uma transição crucial de controladores “sob medida” para “cérebros” de IA generalistas, que podem ser instalados em novos hardwares sem cerimônia. Em vez de começar do zero a cada lançamento, uma única política robusta pode ser adaptada a um novo robô apenas fornecendo suas especificações físicas. Isso reduz drasticamente a barreira de entrada para o desenvolvimento e implantação de novas plataformas humanoides.
Como demonstrado no artigo científico do projeto, o modelo unificado treinado em três robôs diferentes apresenta um desempenho quase idêntico ao de modelos especialistas treinados individualmente para cada um. É a prova de que o conceito não só funciona, como é viável em escala. Estamos dando um passo gigantesco em direção a um futuro onde as “habilidades” robóticas serão tão portáteis quanto softwares, libertando os designers de hardware para inovar sem o medo constante de ter que reescrever todo o código de controle do zero.