Filmy
AI tworzy humanoidalnego robota w jedną noc jednym promptem
Deweloper użył Claude Fable 5.2 do stworzenia plików CAD, symulacji fizycznej i animacji …

Asimov 1 od Menlo AI to humanoid open-source za 20 000 USD do samodzielnego montażu. Sprawdzamy specyfikację i filozofię tego projektu.
Deweloper użył Claude Fable 5.2 do stworzenia plików CAD, symulacji fizycznej i animacji …
Badacze z Uniwersytetu w Óbudzie współtworzą Open-H-Embodiment, otwarty zbiór danych do …
Naukowcy stworzyli MorphMimic, system AI sterujący robotami o różnych kształtach dzięki …
Nowy system AI od NVIDIA generuje płynny ruch dla postaci w grach i humanoida Unitree G1 w …
NVIDIA wydała Flora, zestaw modeli AI typu open-source na Hugging Face, mający na celu …
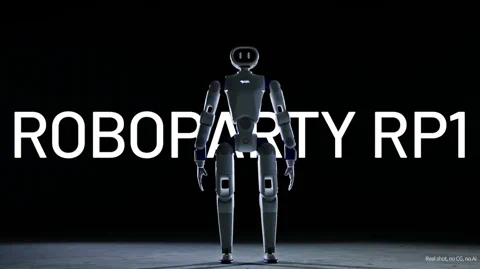
Nowy humanoid RP1 od RoboParty to platforma badawcza open-source, która ma na celu zburzenie barier własnościowej …
Nowa platforma Generation 7 od Universal Robots zapewnia łączność, cyberbezpieczeństwo i …
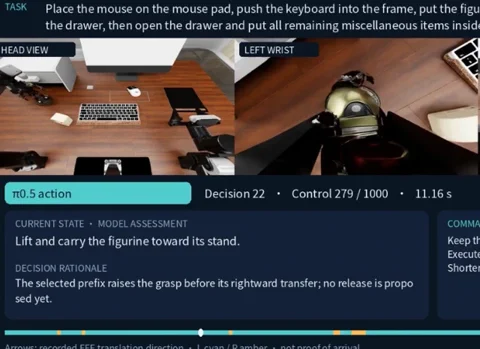
GPT-6 Astra to model AI, który osiąga wynik o 64% lepszy niż konkurencja w benchmarku …
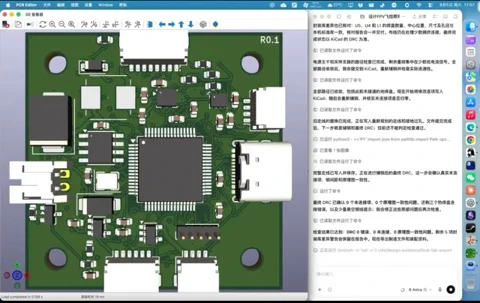
Demonstracja pokazuje AI projektujące sześciowarstwowy kontroler lotu drona FPV w KiCad, …
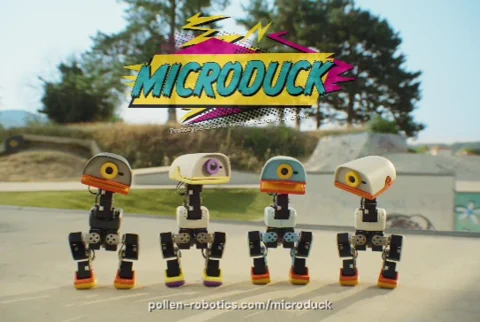
Pollen Robotics prezentuje Microduck - dwunożny robot open-source za 399 USD. Jeździ na …
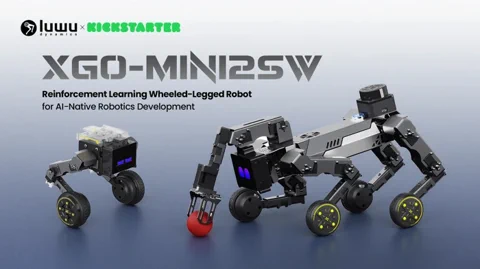
Luwu Intelligent Technology wprowadza XGO-mini2SW na Kickstartera – to hybrydowy …

Startup Nori Robotics zbiera zamówienia na Nori L3 – dwuramiennego robota domowego w …

Nowe narzędzie open-source text-to-cad wykorzystuje AI do generowania plików STEP, URDF i …

NVIDIA wydała GR00T 1.7, pierwszy otwartoźródłowy model bazowy dla robotów humanoidów, …

Naukowcy prezentują T-Rex, model open-source dodający dotyk do robotyki, co zwiększa …

NVIDIA's new ENPIRE framework hands the keys to AI coding agents, letting them autonomously train, test, and perfect …

ABB Robotics i PSYONIC trenują coboty wykorzystując dane z zaawansowanych protez, aby …

GE-Sim 2.0 od AGIBOT pokonał gigantów w benchmarku WorldArena, udowadniając, że w robotyce …

40. edycja konferencji NeurIPS zawita do Sydney w grudniu 2026 r. To tutaj spotkają się …