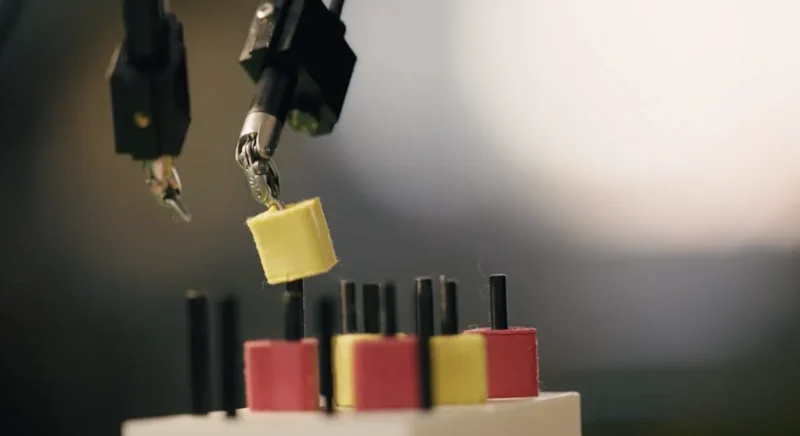
Międzynarodowe konsorcjum naukowców, w którego skład wszedł zespół z węgierskiego Uniwersytetu w Óbudzie, postanowiło rozprawić się z jednym z największych wąskich gardeł w robotyce medycznej: chronicznym brakiem wysokiej jakości danych na dużą skalę. Ich odpowiedzią na ten problem jest Open-H-Embodiment – gigantyczny, otwarty zbiór danych (open-source), który ma stać się „zbiorową pamięcią” dla robotów chirurgicznych i drastycznie przyspieszyć prace nad ich autonomicznymi funkcjami. Projekt ten ma aspiracje, by stać się dla robotyki operacyjnej tym, czym ImageNet był dla systemów rozpoznawania obrazu – fundamentem, na którym wyrośnie nowa generacja sztucznej inteligencji.
Skala tego przedsięwzięcia to prawdziwy skok cywilizacyjny w porównaniu z dotychczasowymi próbami. Podczas gdy starsze bazy danych zawierały zaledwie kilka godzin nagrań z pojedynczego robota, Open-H-Embodiment oferuje około 780 godzin zsynchronizowanego wideo oraz danych kinematycznych. Te przepastne zasoby pochodzą z blisko 50 instytucji z całego świata i obejmują 20 różnych platform robotycznych, w tym powszechnie stosowany system da Vinci od Intuitive Surgical, Inc. Wśród autorów publikacji znaleźli się kluczowi badacze z Centrum Robotyzacji Inteligentnej im. Antala Bejczy’ego na Uniwersytecie w Óbudzie: Eszter Lukács, Tamás Haidegger oraz Kristóf Takács, co podkreśla istotną rolę węgierskiej nauki w tym globalnym projekcie. Cały zbiór danych wraz z dokumentacją jest już dostępny w repozytorium GitHub.
Ta ustandaryzowana kopalnia wiedzy już teraz napędza nowatorskie badania, co szczegółowo opisano w publikacji “Open-H-Embodiment: A Large-Scale Dataset for Enabling Foundation Models in Medical Robotics”. Dane służą do trenowania modeli bazowych, takich jak GR00T-H – modelu typu Vision-Language-Action (VLA) skrojonego pod zadania chirurgiczne – oraz Cosmos-H-Surgical-Simulator, czyli modelu świata służącego do tworzenia fotorealistycznych symulacji. Warto jednak zaznaczyć, że mówimy o fazie przedklinicznej: nagrania dokumentują zadania laboratoryjne, takie jak szycie czy przenoszenie elementów na fantomach i tkankach ex vivo, a nie operacje na żywych pacjentach.
Dlaczego to przełom?
Przez lata postęp w dziedzinie autonomicznej chirurgii był hamowany przez tzw. silosy danych. Każda instytucja badawcza i każdy producent robotów zazdrośnie strzegli swoich własnych, zastrzeżonych zbiorów, co praktycznie uniemożliwiało stworzenie uniwersalnej AI zdolnej do pracy na różnych systemach. Open-H-Embodiment rozbija ten mur, budując wspólny, publiczny fundament. To swoista demokratyzacja nauki – teraz mniejsze laboratoria mogą rzucić wyzwanie korporacyjnym gigantom, a cała branża może rozwijać się w oparciu o wspólną bazę wiedzy. Ostatecznym celem nie jest zastąpienie chirurga, lecz stworzenie dla niego wybitnie kompetentnego asystenta, który przejmie najbardziej nużące czynności, zredukuje zmęczenie operatora i w dłuższej perspektywie podniesie precyzję zabiegów, dbając o bezpieczeństwo pacjenta.