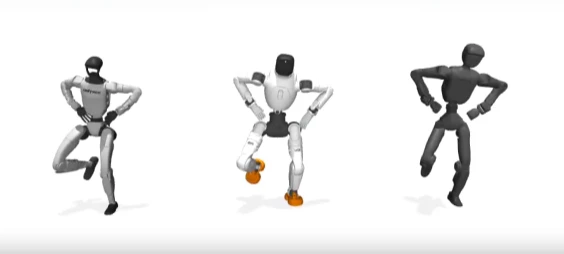
Trenowanie nowego sterownika AI dla każdego unikalnego modelu robota to jedna z najbardziej żmudnych i kosztownych bolączek współczesnej robotyki. Naukowcy z California Institute of Technology oraz Georgia Institute of Technology postanowili rzucić wyzwanie temu status quo, prezentując MorphMimic – jedną, wspólną politykę AI zaprojektowaną do kontrolowania humanoidów o skrajnie różnej budowie. System ten sprawia, że maszyny takie jak Unitree G1, AgiBot X2 Ultra czy Booster T2 potrafią wykonywać skomplikowane sekwencje ruchów, czerpiąc z gigantycznej biblioteki 128 786 klipów animacyjnych, korzystając przy tym z dokładnie tego samego zestawu wag sieci neuronowej.
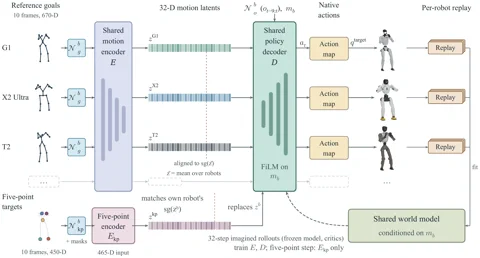
Sekret MorphMimic tkwi w zdolności algorytmu do zrozumienia i adaptacji do fizycznej formy robota, czyli jego morfologii. Projekt bazuje na fundamentach SuperMimic – niezwykle wydajnej metody szkolenia maszyn poprzez praktykę w wyuczonym, różniczkowalnym modelu świata. MorphMimic idzie jednak o krok dalej: najpierw mapuje stawy każdego robota na tzw. „układ kanoniczny”, tworząc uniwersalny język ruchu. Następnie do wspólnej sieci trafia deskryptor składający się ze 125 parametrów, szczegółowo opisujący napędy, geometrię i masę danej maszyny. Ten cyfrowy paszport mówi sztucznej inteligencji: „Dzisiaj sterujesz wysokim, ciężkim robotem o potężnych nogach”, co pozwala jej generować precyzyjne komendy silników dopasowane do konkretnego „ciała”. Szczegóły techniczne i kod projektu zostały udostępnione w publicznym repozytorium GitHub.
Dlaczego to przełom?
Badania te sygnalizują kluczowe przejście od szytych na miarę, jednostkowych sterowników w stronę generalistycznych „mózgów” AI, które można po prostu „wgrać” do nowego sprzętu. Zamiast zaczynać naukę od zera, jedną potężną politykę ruchu można zaadaptować do nowego robota, podając jedynie jego specyfikację fizyczną. Drastycznie obniża to próg wejścia dla firm rozwijających nowe platformy humanoidalne. Jak wykazano w publikacji naukowej, zunifikowany model wytrenowany na trzech różnych robotach radzi sobie niemal tak samo dobrze, jak specjalistyczne modele szkolone pod konkretne maszyny. To milowy krok ku przyszłości, w której „umiejętności” robotów będą tak samo przenośne jak oprogramowanie komputerowe, uwalniając projektantów sprzętu od konieczności pisania całego stosu sterowania od nowa przy każdej zmianie konstrukcyjnej.