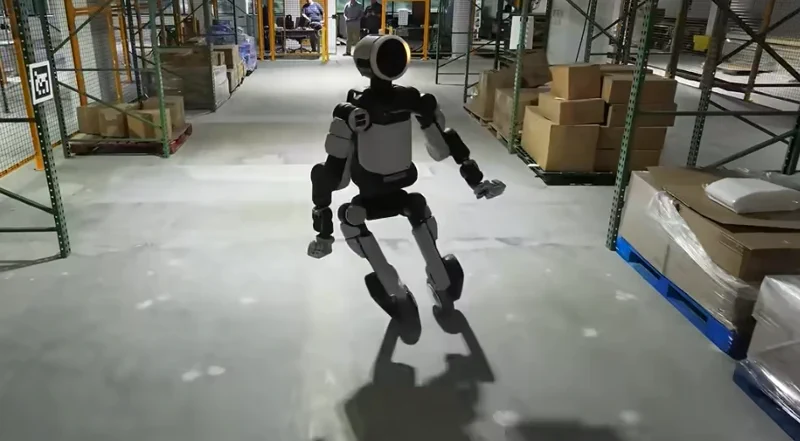
Właśnie wtedy, gdy wydawało się, że Atlas od Boston Dynamics opanował już do perfekcji sztukę utrzymywania pionu, firma postanowiła… przykręcić mu do kostek parę zwykłych kółek od hulajnogi. Zanim jednak oczyma wyobraźni ujrzycie przyszłość rodem z robotycznego roller derby, studzimy zapał: to nie jest nagła zmiana profilu działalności. To brutalny eksperyment, który ma wycisnąć z siłowników humanoida absolutne siódme poty.
W nowym materiale wideo i wpisie na blogu, należąca do Hyundai spółka jasno stawia sprawę: wersja na kółkach to wyłącznie „poligon badawczy”. Jak wyjaśnia Andy Woo, inżynier systemów sterowania Atlasa, celem jest sprawdzenie, jak silniki robota i kontroler oparty na uczeniu wzmocnionym (RL) radzą sobie w warunkach ekstremalnego obciążenia. Eksperyment łączy klasyczne sterowanie silnikami z zaawansowaną polityką RL, trenowaną podczas milionów symulacji. Ten proces „sim-to-real” (przeniesienia wiedzy z symulacji do rzeczywistości) przyniósł zaskakujące efekty – w tym skok z obrotem o 360 stopni, który bazował na technologii motion capture i, o dziwo, „udał się za pierwszym razem”. Sztuczna inteligencja samodzielnie wymyśliła też, jak wykorzystać kółka do toczenia się i driftowania podczas gwałtownych uników – co w wersji dwunożnej byłoby fizycznie niemożliwe.
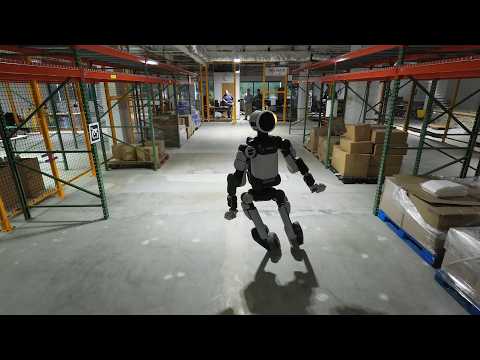
Modyfikacja sprzętowa okazała się banalnie prosta: wymagała jedynie jednego niestandardowego adaptera do zamontowania kółek. Dla Woo cały projekt był czystą frajdą. „Przez cały czas pracy nad tym projektem nawet nie dotknąłem swojego gamingowego PC, bo to jest po prostu znacznie lepsza zabawa” – przyznał w filmie.
Dlaczego to ma znaczenie?
W tym eksperymencie wcale nie chodzi o stworzenie robota jeżdżącego na wrotkach, ale o budowanie odporności na sytuacje, w których coś nieuchronnie pójdzie nie tak. Celowo przeciążając sprzęt, Boston Dynamics zbiera kluczowe dane na temat limitów siłowników i scenariuszy ich awarii. Kolejnym krokiem, jak zauważa Woo, jest zbadanie, w jaki sposób uczenie wzmocnione może wypracować „zachowania emergentne”, pozwalające robotowi reagować na usterki mechaniczne w locie. To ta mało widowiskowa, ale fundamentalna praca, której celem jest wyjście humanoidów z kontrolowanych laboratoriów do chaotycznego, realnego świata. Tam robot musi być niezawodnym narzędziem, które nie podda się, gdy padnie jeden z podzespołów. Kółka to tylko widowiskowy sposób na zdobycie twardych danych, które mają doprowadzić nas do znacznie bardziej wytrzymałego finału.