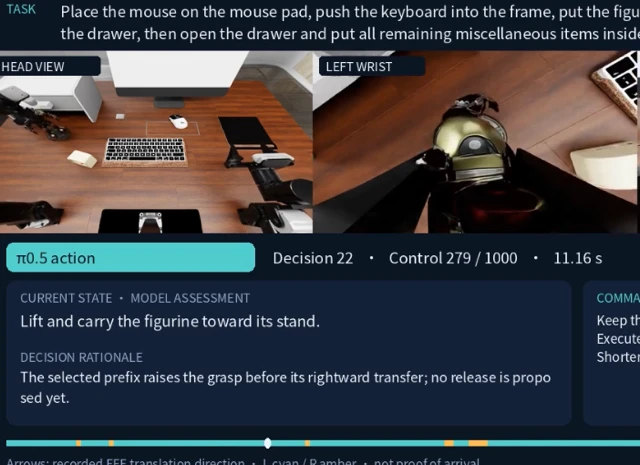
Właśnie wtedy, gdy wydawało się, że kurz po ostatnich bitwach na benchmarki robotyczne powoli opada, duet badaczy – Yu-Mool Shu i Lipxin Zheng – opublikował pracę, która nie tylko podnosi poprzeczkę, ale wręcz wystrzeliwuje ją na inną orbitę. Artykuł zatytułowany „GPT 6 Astra as an Embodied Policy” prezentuje model, który dosłownie zmiata konkurencję w zestawieniu RoboDojo – prestiżowym pakiecie zadań manipulacyjnych, testującym wszechstronność robotów zarówno w symulacjach, jak i w świecie rzeczywistym.
Wyniki są, delikatnie mówiąc, miażdżące. Nowy system, będący hybrydą kontrolera o nazwie π₀.₅ i potężnego modelu GPT-6 Astra, osiągnął średni wynik 62,6 w dziesięciu zadaniach. Najbliższy rywal, Galaxea G0.5, został daleko w tyle z wynikiem zaledwie 38,26. To nie jest ewolucyjna poprawa – to skok wydajności o 64%, przy którym dotychczasowe osiągnięcia gigantów takich jak Xiaomi czy Meituan wyglądają, jakby były odtwarzane w zwolnionym tempie. Praca ta zdaje się bazować na wcześniejszych badaniach nad współtrenowaniem modeli wizyjno-językowo-ruchowych (VLA) na zróżnicowanych zbiorach danych, co ma kluczowe znaczenie dla lepszej generalizacji działań w świecie rzeczywistym.
Co ciekawe, publikacja zawiera również wyniki dla bezpośredniego sterowania modelem „GPT 6 Astra Direct”, który uzyskał dość przeciętne 37,81 punktu. Podkreśla to krytyczną rolę hybrydowego kontrolera π₀.₅, który zdaje się tłumaczyć surową inteligencję wielkiego modelu na subtelne i precyzyjne akcje fizyczne. Projekt ma charakter open-source (link do repozytorium GitHub znajduje się na ich stronie), co oznacza, że reszta branży już teraz gorączkowo próbuje odtworzyć i zrozumieć tę nową architekturę. Stronę projektu oraz zgromadzone dane znajdziecie tutaj: GPT 6 Astra as an Embodied Policy.
Dlaczego to takie ważne?
To coś więcej niż tylko kolejny rekord na wykresie. Mamy do czynienia z wyraźnym sygnałem, że branża może odchodzić od monolitycznych systemów typu end-to-end na rzecz bardziej wyrafinowanych struktur hybrydowych. Gigantyczna przepaść w wynikach sugeruje, że połączenie potężnego, ogólnego „mózgu”, jakim jest GPT-6 Astra, ze specjalistyczną polityką precyzyjnej kontroli motorycznej (π₀.₅), jest znacznie skuteczniejsze niż zmuszanie wielkiego modelu do zarządzania każdym najmniejszym ruchem. Dla sektora, w którym nawet topowe modele mają problem z osiągnięciem dwucyfrowej skuteczności w złożonych zadaniach real-world, może to być przełom architektoniczny, którego potrzebowaliśmy, by wyprowadzić roboty z laboratoriów prosto do środowisk, które nie zostały dla nich sterylnie przygotowane.