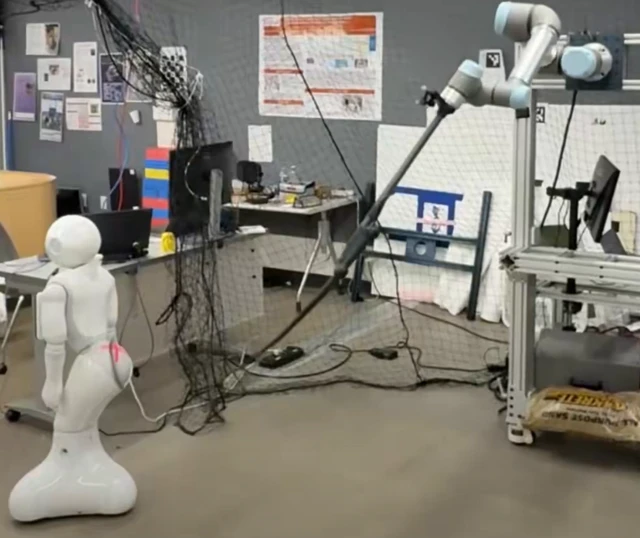
In quello che può essere descritto solo come un momento spartiacque per le relazioni diplomatiche tra macchine, i ricercatori della Carnegie Mellon University hanno insegnato a un braccio robotico come schioccare una frusta con la maestria di un provetto domatore, prendendo di mira un robot Pepper. Ma non fatevi ingannare: non è un caso di bullismo cibernetico gratuito. È invece la dimostrazione di potenza di DeformX, un nuovo framework di simulazione progettato per decodificare la complessa fisica degli oggetti deformabili — corde, cavi e, per l’appunto, fruste. Il cuore del progetto è il trasferimento “sim-to-real” ad altissima fedeltà; a giudicare dai risultati, la versione fisica di Pepper farebbe bene a iniziare a guardarsi le spalle.