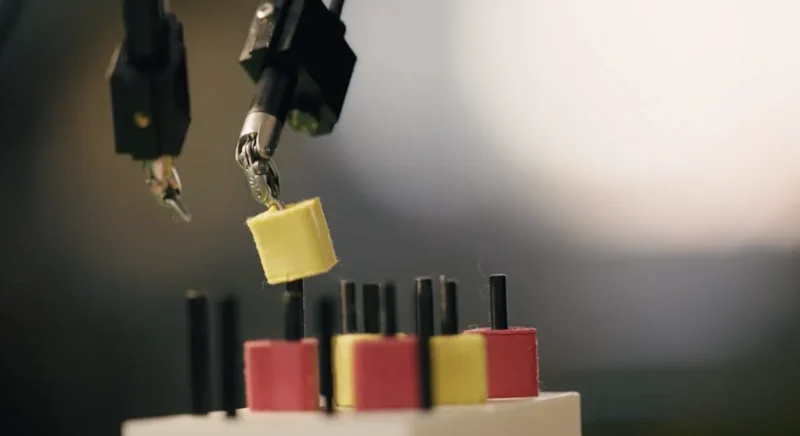
Un consorzio globale di ricercatori, che vede in prima linea anche un team della Óbuda University in Ungheria, ha deciso di affrontare di petto uno dei più grandi colli di bottiglia della robotica medica: la cronica carenza di dati di alta qualità su larga scala. La risposta a questa sfida si chiama Open-H-Embodiment, un mastodontico dataset open-source progettato per dotare i robot chirurgici di una sorta di “memoria collettiva” e accelerare drasticamente lo sviluppo di capacità autonome. Nelle intenzioni dei creatori, questo progetto punta a diventare per la chirurgia robotica ciò che ImageNet è stato per la computer vision: una risorsa fondamentale capace di alimentare una nuova generazione di intelligenza artificiale.
La portata del progetto segna una netta rottura con il passato. Se i vecchi dataset si limitavano a poche ore di registrazioni provenienti da un singolo robot, Open-H-Embodiment mette sul piatto circa 780 ore di video sincronizzati e dati cinematici. Questa enorme collezione è stata alimentata da quasi 50 istituzioni in tutto il mondo e copre 20 diverse piattaforme robotiche, incluso l’onnipresente da Vinci Surgical System di Intuitive Surgical, Inc. Tra i protagonisti di questo sforzo internazionale spiccano i nomi di ricercatori dell’Antal Bejczy Center for Intelligent Robotics della Óbuda University, come Eszter Lukács, Tamás Haidegger e Kristóf Takács. L’intero dataset e la relativa documentazione sono già accessibili sulla repository GitHub del progetto.
Questo tesoro di dati standardizzati sta già dando i primi frutti nella ricerca accademica, come dettagliato nel paper “Open-H-Embodiment: A Large-Scale Dataset for Enabling Foundation Models in Medical Robotics”. Il dataset viene utilizzato per addestrare modelli di base (foundation models) come GR00T-H, un modello di tipo Vision-Language-Action (VLA) ottimizzato per task chirurgici, e Cosmos-H-Surgical-Simulator, un “world model” capace di generare simulazioni iper-realistiche. È bene precisare che parliamo di una fase pre-clinica: i dati riguardano esercitazioni di laboratorio, come suture e trasferimenti di oggetti su fantocci o tessuti ex vivo, e non procedure su pazienti reali.
Perché è una notizia che cambia le carte in tavola?
Per anni, il progresso verso la chirurgia autonoma è rimasto impantanato nei cosiddetti “silos di dati”. Ogni istituto di ricerca e ogni produttore di robot custodiva gelosamente i propri dati proprietari, rendendo quasi impossibile l’addestramento di modelli AI generalisti capaci di operare su sistemi diversi. Open-H-Embodiment abbatte finalmente questo muro, creando una base pubblica e condivisa. È una vera democratizzazione della ricerca: ora anche i piccoli laboratori possono competere con i giganti del settore, costruendo su un patrimonio di conoscenze comune. L’obiettivo finale non è rimpiazzare il chirurgo, ma fornirgli assistenti robotici iper-competenti in grado di gestire i micro-task più ripetitivi, riducendo l’affaticamento del medico e, potenzialmente, migliorando la precisione e l’esito clinico per i pazienti nel lungo periodo.