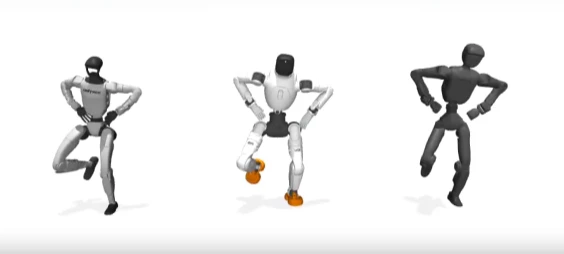
Addestrare un nuovo controller IA per ogni singolo modello di robot è, ad oggi, uno dei compiti più noiosi, frustranti e costosi nel campo della robotica. Ma i ricercatori del California Institute of Technology e del Georgia Institute of Technology hanno deciso di svoltare, presentando MorphMimic: una singola “policy” IA condivisa, capace di pilotare umanoidi con fisicità radicalmente diverse. Immaginate un unico software in grado di far muovere robot come lo Unitree G1, l’AgiBot X2 Ultra o il Booster T2, attingendo a una libreria sterminata di 128.786 clip di movimento, il tutto utilizzando esattamente lo stesso set di pesi della rete neurale.
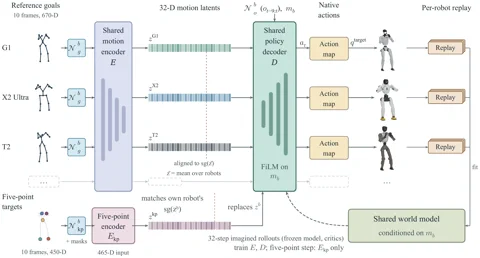
Il segreto di MorphMimic risiede nella sua capacità di comprendere e adattarsi alla forma fisica del robot, ovvero alla sua morfologia. Il sistema evolve i principi di SuperMimic — un metodo iper-efficiente per l’addestramento robotico basato sulla pratica all’interno di un modello di mondo differenziabile — e li porta a un livello superiore. MorphMimic mappa le articolazioni di ogni robot su un “layout canonico”, creando una sorta di linguaggio universale del movimento. Successivamente, un descrittore composto da 125 valori, che dettaglia l’attuazione, la geometria e la massa specifica del robot, viene inviato alla rete neurale condivisa. In pratica, questo descrittore dice all’IA: “Oggi stai guidando un robot alto e pesante con gambe molto potenti”, permettendole di generare i comandi motori corretti per quel corpo specifico. Il codice del progetto è già disponibile su un repository pubblico di GitHub.
Perché è una notizia fondamentale?
Questa ricerca segna un cambio di paradigma: stiamo passando da controller “su misura” per un singolo robot a veri e propri “cervelli” IA generalisti che possono essere installati su hardware sempre nuovi. Invece di ricominciare da zero ogni volta, una singola policy ultra-potente può essere adattata a un nuovo automa semplicemente fornendo le sue specifiche fisiche. Questo abbatte drasticamente le barriere all’ingresso per lo sviluppo di nuove piattaforme umanoidi. Come dimostrato nel paper di ricerca, un modello unificato addestrato su tre robot diversi offre prestazioni quasi identiche a quelle dei modelli specialistici creati ad hoc, confermando la validità del concetto. È un passo decisivo verso un futuro in cui le “abilità” dei robot saranno portatili quanto un software, lasciando i progettisti hardware liberi di innovare senza l’incubo di dover riscrivere da capo l’intero stack di controllo.