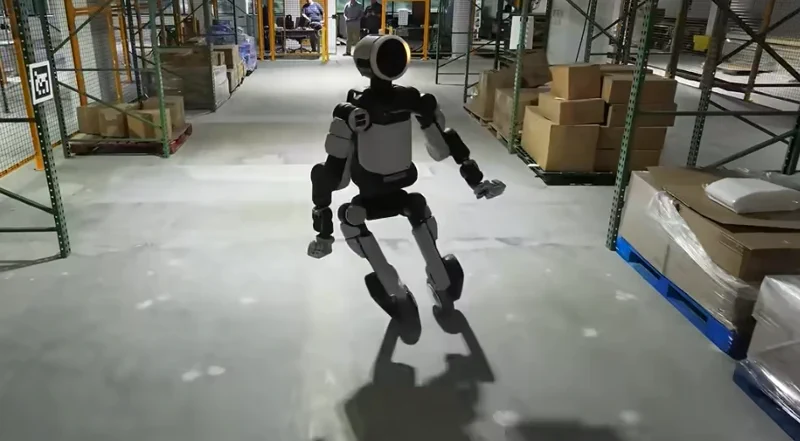
Proprio quando pensavamo che l’Atlas di Boston Dynamics avesse finalmente imparato l’arte di restare in piedi, l’azienda ha deciso di spiazzare tutti montandogli un paio di ruote da monopattino alle caviglie. Ma prima di immaginarvi un futuro fatto di roller derby robotici, chiariamo subito una cosa: non si tratta di un cambio di rotta commerciale. È un esperimento brutale, concepito per spingere gli attuatori dell’umanoide fino al loro punto di rottura.
In un video e in un post sul blog ufficiale, la società di proprietà di Hyundai ha messo i puntini sulle i: questa configurazione su ruote è rigorosamente un “banco di prova per la ricerca”. L’obiettivo, come spiegato dall’ingegnere dei sistemi di controllo di Atlas, Andy Woo, è osservare come i motori del robot e il controller basato sul whole-body reinforcement learning (RL) reagiscano sotto stress estremo. L’esperimento fonde i classici controlli motori con un’avanzata policy di apprendimento per rinforzo, addestrata attraverso milioni di simulazioni. Questo passaggio dal virtuale al reale (sim-to-real transfer) ha prodotto risultati sorprendenti, tra cui un salto con rotazione a 360 gradi basato sul motion capture umano che, a quanto pare, “ha funzionato al primo colpo”. L’intelligenza artificiale ha persino capito da sola come sfruttare le ruote per scivolare e derapare durante i movimenti laterali: una prodezza impossibile per la versione bipede.
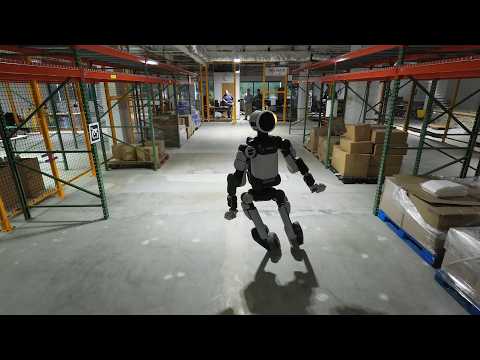
La modifica hardware è stata sorprendentemente semplice, richiedendo solo un adattatore personalizzato per montare le ruote. Per Woo, il progetto è stato un divertimento puro. “Non ho più toccato la mia postazione da gaming da quando ho iniziato a lavorarci, perché questo è molto più spassoso”, ha ammesso nel video.
Perché è un passaggio fondamentale?
Questo esperimento non serve tanto a creare un robot pattinatore, quanto a costruire la resilienza necessaria per quando le cose, inevitabilmente, andranno storte. Stressando intenzionalmente l’hardware, Boston Dynamics sta raccogliendo dati cruciali sui limiti degli attuatori e sulle modalità di guasto. Il prossimo passo, osserva Woo, è esplorare come il reinforcement learning possa generare “comportamenti emergenti per rispondere a quei cedimenti meccanici”. È quel lavoro sporco, poco glamour ma essenziale, necessario per far uscire gli umanoidi dalle demo controllate in laboratorio e trasformarli in strumenti affidabili capaci di operare nel caos del mondo reale, anche quando un pezzo smette di funzionare. Le ruote sono solo un mezzo caotico, ma ricchissimo di dati, per raggiungere un fine molto più robusto.