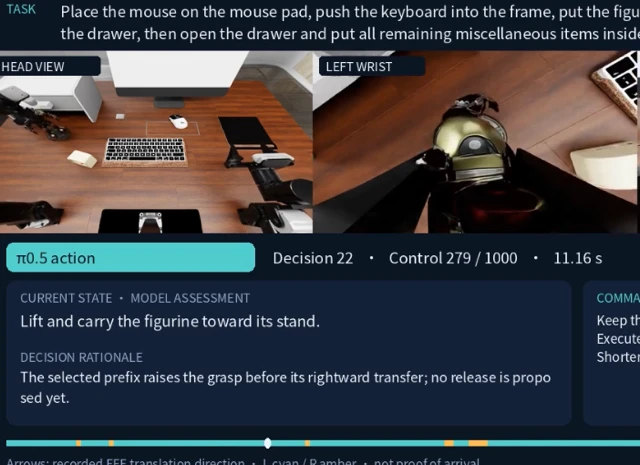
Proprio quando pensavamo che la guerra dei benchmark nella robotica si fosse stabilizzata su una fase di stallo, un nuovo paper firmato dai ricercatori Yu-Mool Shu e Lipxin Zheng ha rimescolato le carte in tavola con una tale nonchalance da lasciare tutti a bocca aperta. Intitolato “GPT 6 Astra as an Embodied Policy”, lo studio presenta un modello che non si limita ad alzare l’asticella: la lancia direttamente in orbita. Il teatro dell’impresa è il benchmark di manipolazione RoboDojo, una suite di decine di task — sia simulati che reali — progettata per mettere alle corde i robot generalisti.
I risultati sono, a voler essere gentili, imbarazzanti per la concorrenza. La nuova “policy”, un sistema ibrido che combina un controller denominato π₀.₅ con il formidabile modello GPT-6 Astra, ha ottenuto un punteggio medio di 62,6 su dieci task. Il concorrente più vicino, Galaxea G0.5, è rimasto a guardare con un modesto 38,26. Non stiamo parlando di un miglioramento incrementale, ma di un balzo prestazionale del 64% che fa sembrare i modelli di giganti come Xiaomi e Meituan dei lenti bradipi tecnologici. Il lavoro sembra poggiare sulle fondamenta di precedenti ricerche sul co-training di modelli vision-language-action, sfruttando dati eterogenei per ottenere una capacità di generalizzazione nel mondo reale finora mai vista.
Un dettaglio tecnico particolarmente interessante emerge dal confronto con il controllo “GPT 6 Astra Direct”, che si ferma a un punteggio piuttosto mediocre di 37,81. Questo dato mette in luce il ruolo vitale del controller ibrido π₀.₅: è lui il “traduttore” capace di trasformare l’intelligenza pura del grande modello in movimenti fisici fluidi, sfumati ed efficaci. La natura open-source del progetto, confermata dal link GitHub presente sul sito, significa che l’intera industria si darà battaglia nelle prossime settimane per replicare e sezionare questa nuova architettura. Potete consultare la pagina del progetto e i dati qui: GPT 6 Astra as an Embodied Policy.
Perché questa è una vera svolta?
Non si tratta solo di vedere un numero più alto su un grafico. Qui siamo di fronte a un potenziale cambio di paradigma: l’abbandono delle policy monolitiche “end-to-end” in favore di sistemi ibridi molto più sofisticati. L’enorme gap prestazionale suggerisce che accoppiare un “cervello” potente e generalista come GPT-6 Astra con una policy di controllo motorio specializzata e a grana fine come π₀.₅ sia infinitamente più efficace rispetto a pretendere che il modello mastodontico gestisca tutto da solo. Per un settore che ha visto anche i modelli top di gamma faticare a raggiungere percentuali di successo a doppia cifra in compiti complessi, questa potrebbe essere la chiave di volta necessaria per far uscire i robot dai laboratori e portarli finalmente in ambienti che non siano stati meticolosamente preparati per loro.