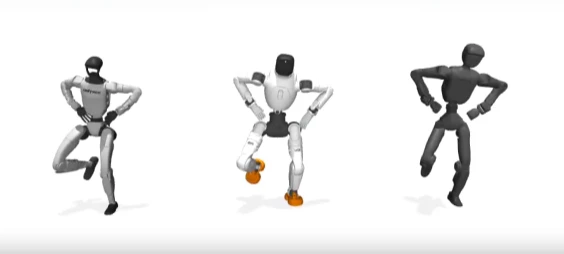
Entraîner un nouveau contrôleur IA pour chaque morphologie de robot est l’une des corvées les plus fastidieuses et les plus coûteuses de la robotique moderne. Pour briser ce plafond de verre, des chercheurs de Caltech (California Institute of Technology) et de Georgia Tech (Georgia Institute of Technology) ont dévoilé MorphMimic. Il s’agit d’une politique d’IA unique et partagée, capable de piloter des humanoïdes aux structures physiques radicalement différentes. Grâce à ce système, des robots comme le Unitree G1, l’AgiBot X2 Ultra et le Booster T2 peuvent exécuter des mouvements complexes issus d’une bibliothèque massive de 128 786 clips d’animation, le tout en utilisant exactement le même jeu de poids neuronaux.
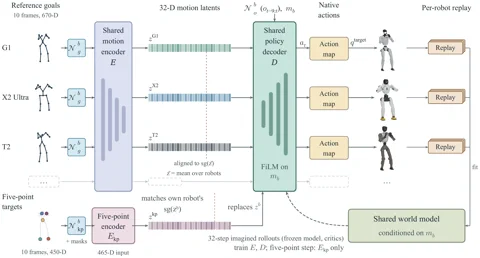
Le tour de force de MorphMimic réside dans sa capacité à comprendre et à s’adapter à la forme physique du robot, sa fameuse « morphologie ». Le système s’appuie sur les fondations de SuperMimic, une méthode d’entraînement ultra-efficace où les robots s’exercent au sein d’un modèle de monde différentiable appris. MorphMimic va plus loin en cartographiant d’abord les articulations de chaque robot sur une « disposition canonique », créant ainsi un langage universel du mouvement. Ensuite, un descripteur de 125 valeurs détaillant l’actuation, la géométrie et la masse spécifique du robot est injecté dans le réseau de neurones partagé. Ce descripteur dit essentiellement à l’IA : « Aujourd’hui, tu pilotes un robot grand et lourd avec des jambes puissantes », ce qui lui permet de générer les commandes motrices adéquates pour ce corps précis. Le code du projet est accessible en détail sur un répertoire GitHub public.
Pourquoi est-ce une révolution ?
Ces travaux marquent un tournant décisif : on passe de contrôleurs sur mesure, limités à une seule machine, à des « cerveaux » IA généralistes capables d’être parachutés sur n’importe quel nouveau matériel. Au lieu de repartir de zéro, une politique unique et puissante peut être adaptée à un nouveau robot simplement en lui fournissant ses spécifications physiques. Cela réduit considérablement la barrière à l’entrée pour le développement et le déploiement de nouvelles plateformes humanoïdes. Comme le démontre l’article de recherche disponible ici, un modèle unifié entraîné sur trois robots différents affiche des performances quasi identiques à celles de modèles spécialisés entraînés individuellement. C’est la preuve par l’exemple que la viabilité du concept est totale. Nous nous rapprochons d’un futur où les « compétences » robotiques seront aussi portables que des logiciels, libérant les ingénieurs hardware pour qu’ils puissent innover sans se soucier de réécrire l’intégralité de la couche logicielle de contrôle.