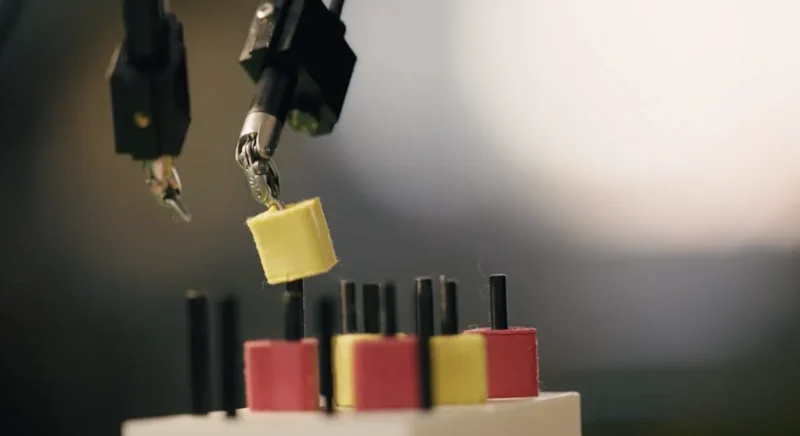
Un consortium mondial de chercheurs, incluant une équipe de l’Université d’Óbuda en Hongrie, s’attaque de front à l’un des plus grands goulots d’étranglement de la robotique médicale : la pénurie de données massives et de haute qualité. Leur réponse ? Open-H-Embodiment, un dataset open-source colossal conçu pour doter les robots chirurgicaux d’une mémoire collective et d’accélérer l’avènement de l’autonomie au bloc. Ce projet ambitionne de devenir pour la chirurgie robotisée ce qu’ImageNet fut pour la vision par ordinateur : le socle indispensable à une nouvelle génération d’IA.
L’envergure du projet marque une rupture brutale avec les tentatives précédentes. Là où les anciens jeux de données se contentaient de quelques heures de vol sur un robot unique, Open-H-Embodiment compile environ 780 heures de flux vidéo et de données cinématiques synchronisées. Ce trésor de guerre provient de près de 50 institutions à travers le globe et couvre 20 plateformes robotiques différentes, dont l’incontournable da Vinci Surgical System d’Intuitive Surgical, Inc. Parmi les contributeurs clés, les chercheurs du centre Antal Bejczy de l’Université d’Óbuda — notamment Eszter Lukács, Tamás Haidegger et Kristóf Takács — figurent en bonne place, soulignant le rôle crucial de l’expertise hongroise dans cette épopée internationale. L’intégralité du dataset et de sa documentation est d’ores et déjà accessible sur le dépôt GitHub du projet.
Cette mine d’or standardisée alimente déjà des recherches de pointe, comme le détaille la publication « Open-H-Embodiment: A Large-Scale Dataset for Enabling Foundation Models in Medical Robotics ». Les données servent à entraîner des modèles de fondation comme GR00T-H, un modèle Vision-Language-Action (VLA) taillé pour les gestes chirurgicaux, ainsi que Cosmos-H-Surgical-Simulator, un modèle d’univers capable de générer des simulations d’un réalisme bluffant. Précision de taille : nous sommes ici dans le domaine pré-clinique. Les données capturent des exercices de laboratoire — sutures, transferts d’objets sur des fantômes ou des tissus ex vivo — et non des interventions sur des patients réels.
Pourquoi est-ce une révolution ?
Pendant des années, les progrès de la chirurgie autonome ont buté sur le cloisonnement des données. Chaque laboratoire, chaque fabricant de robots gardait jalousement ses informations, rendant impossible l’entraînement d’IA généralistes capables de passer d’un système à l’autre. Open-H-Embodiment fait voler ces silos en éclats en créant un socle commun et public. C’est une véritable démocratisation de la recherche : les petits labos peuvent désormais jouer dans la même cour que les géants de la tech, et tout le secteur peut enfin bâtir sur une base de connaissances partagée. L’objectif ultime n’est pas d’évincer le chirurgien, mais de créer des assistants robotiques hyper-compétents, capables de gérer les micro-tâches répétitives pour réduire la fatigue du praticien et, à terme, d’élever encore le niveau de précision des soins.