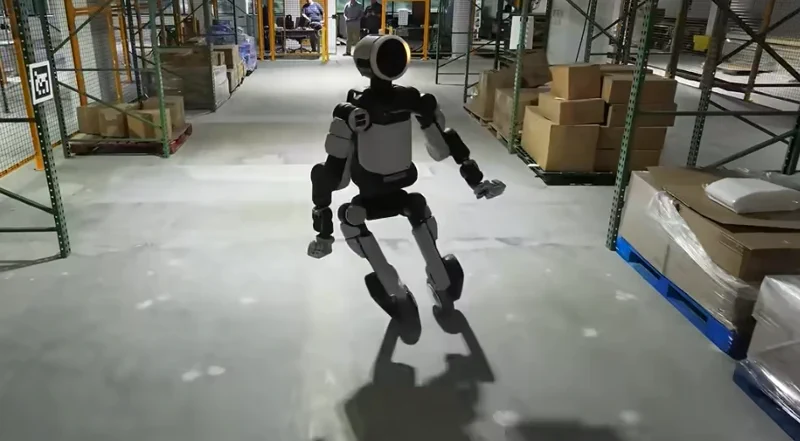
Just quand on pensait que l’Atlas de Boston Dynamics avait enfin maîtrisé l’art de ne plus s’étaler de tout son long, l’entreprise a décidé de lui greffer une paire de roues de trottinette tout ce qu’il y a de plus banal aux chevilles. Mais avant d’imaginer un futur peuplé de robots faisant du roller derby, calmez vos ardeurs : il ne s’agit pas d’un pivot commercial. C’est une expérience purement “brutaliste” conçue pour pousser les actionneurs de l’humanoïde dans leurs derniers retranchements.
Dans une vidéo et un billet de blog, la filiale de Hyundai précise que cette configuration à roulettes est strictement un « banc d’essai pour la recherche ». L’objectif, selon Andy Woo, ingénieur en contrôle d’Atlas, est d’observer comment les moteurs du robot et son contrôleur d’apprentissage par renforcement (RL) global se comportent sous un stress extrême. L’expérience combine des commandes moteurs classiques avec une politique de RL avancée, affinée sur des millions de simulations. Ce transfert du virtuel au réel (« sim-to-real ») a donné des résultats bluffants, notamment un saut avec une rotation à 360 degrés basé sur de la capture de mouvement humain qui, paraît-il, a « fonctionné du premier coup ». L’IA a également compris d’elle-même comment utiliser les roues pour glisser et “drifter” lors de manœuvres latérales — une prouesse impossible pour sa version purement bipède.
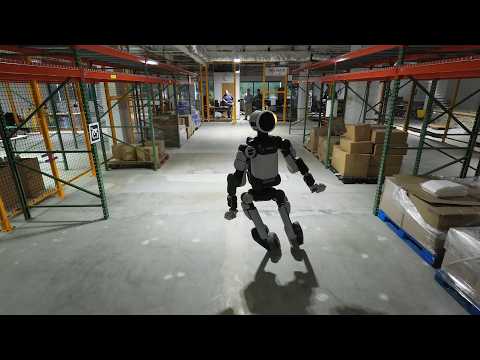
Côté matériel, la modification est d’une simplicité déconcertante : un seul adaptateur sur mesure a suffi pour monter les roues. Pour Andy Woo, ce projet a été un pur plaisir. « Je n’ai pas touché à mon PC de gamer pendant tout le temps où j’ai bossé là-dessus, parce que c’est tout simplement bien plus fun », avoue-t-il dans la vidéo.
Pourquoi est-ce crucial ?
Cette expérience ne vise pas tant à créer un robot patineur qu’à renforcer sa résilience lorsque les choses tournent mal. En poussant volontairement le hardware à bout, Boston Dynamics récolte des données vitales sur les limites des actionneurs et leurs modes de défaillance. La prochaine étape, comme le souligne Woo, est d’explorer comment l’apprentissage par renforcement peut générer des « comportements émergents pour répondre à ces pannes mécaniques ». C’est le travail de l’ombre, ingrat mais indispensable, pour faire passer les humanoïdes du stade de démos de labo ultra-léchées à celui d’outils fiables capables d’évoluer dans le chaos du monde réel, même quand une pièce lâche. Les roues ne sont ici qu’un moyen chaotique, mais riche en données, d’atteindre une robustesse absolue.