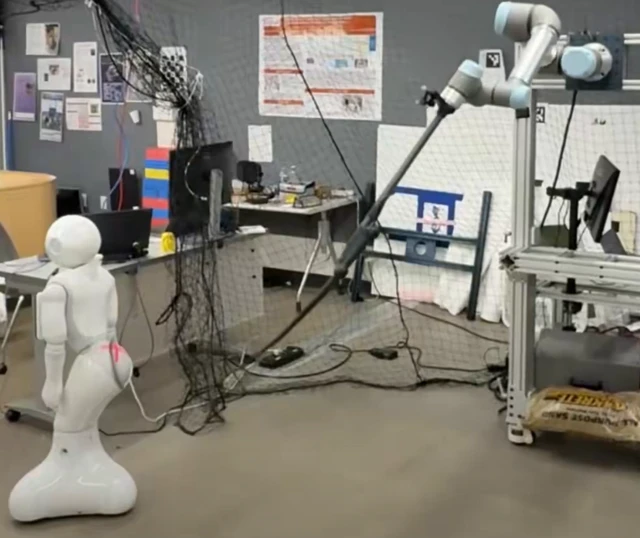
En lo que solo puede describirse como un hito —o un momento algo inquietante— para la diplomacia entre máquinas, un equipo de investigadores de la Universidad Carnegie Mellon ha entrenado a un brazo robótico para dominar el arte de arrearle latigazos a un robot Pepper. Pero que no cunda el pánico: no estamos ante un caso de ensañamiento gratuito entre circuitos, sino ante la puesta de largo de DeformX. Este nuevo framework de simulación ha sido diseñado para descifrar la compleja física de los objetos deformables, como cuerdas, cables y, efectivamente, látigos. El proyecto busca alcanzar una transferencia sim-to-real de altísima fidelidad y, a juzgar por la precisión de los golpes, el Pepper de carne y hueso (o más bien, de plástico y sensores) haría bien en empezar a guardar las distancias.