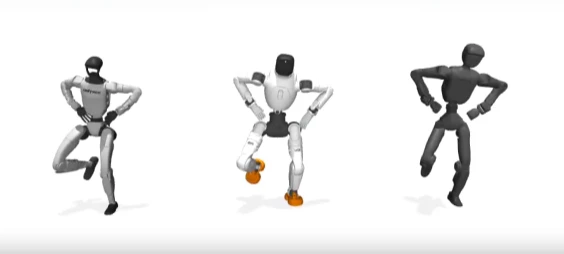
Entrenar un nuevo controlador de IA para cada chasis robótico que sale al mercado es, probablemente, una de las tareas más tediosas y costosas de la robótica moderna. Sin embargo, investigadores de California Institute of Technology (Caltech) y Georgia Institute of Technology acaban de presentar una solución que podría jubilar este proceso: MorphMimic. Se trata de una política de IA única y compartida, diseñada para controlar humanoides con arquitecturas físicas radicalmente distintas. Gracias a este sistema, robots como el Unitree G1, el AgiBot X2 Ultra y el Booster T2 pueden ejecutar movimientos complejos extraídos de una biblioteca masiva de 128.786 clips de movimiento, utilizando exactamente el mismo conjunto de pesos en su red neuronal.
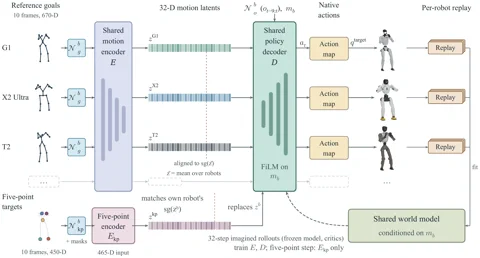
El “truco” maestro de MorphMimic reside en su capacidad para entender y adaptarse a la forma física de cada robot, lo que en el mundillo técnico llamamos morfología. El sistema evoluciona sobre los cimientos de SuperMimic, un método de alta eficiencia que entrena a los robots practicando dentro de un modelo de mundo diferenciable. MorphMimic va un paso más allá: primero mapea las articulaciones de cada robot en un “diseño canónico”, creando una suerte de lenguaje universal para el movimiento. Después, se introduce en la red neuronal un descriptor de 125 valores que detalla la actuación, geometría y masa específicas del robot. Básicamente, este descriptor le dice a la IA: “Hoy vas a conducir un robot alto y pesado con piernas muy potentes”, permitiéndole generar los comandos de motor precisos para ese cuerpo en particular. Todo el código del proyecto ya está disponible en un repositorio público de GitHub.
¿Por qué debería importarnos?
Esta investigación marca un cambio de paradigma: pasamos de controladores artesanales para un solo robot a “cerebros” de IA generalistas que pueden trasplantarse a cualquier hardware nuevo. En lugar de empezar de cero, una política potente y unificada puede adaptarse a un nuevo robot simplemente proporcionándole sus especificaciones físicas. Esto reduce drásticamente las barreras de entrada para desarrollar y desplegar nuevas plataformas humanoides.
Como se demuestra en el artículo de investigación del proyecto, este modelo unificado entrenado con tres robots diferentes rinde casi tan bien como los modelos especialistas diseñados para cada uno por separado, lo que valida la viabilidad del concepto. Estamos ante un paso de gigante hacia un futuro donde las “habilidades” robóticas serán tan portátiles como el software, permitiendo que los ingenieros de hardware innoven sin la pesadilla de tener que reescribir todo el stack de control desde la primera línea.