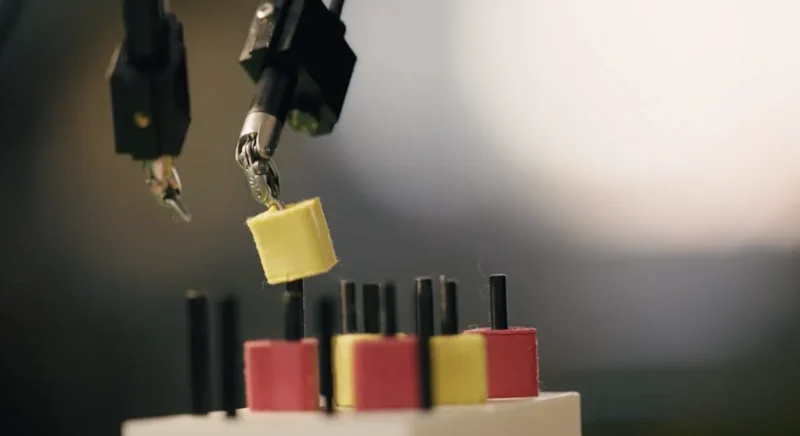
Un consorcio global de investigadores, con una destacada participación de la Universidad de Óbuda en Hungría, se ha propuesto derribar uno de los muros más altos en la robótica médica: la escasez de datos masivos y de alta calidad. Su respuesta es Open-H-Embodiment, un dataset de código abierto de proporciones titánicas diseñado para dotar a los robots quirúrgicos de una suerte de “memoria colectiva”. El objetivo es ambicioso: convertirse para la cirugía robótica en lo que ImageNet supuso para la visión artificial, sentando las bases de una nueva generación de inteligencia artificial.
La magnitud de este proyecto marca un antes y un después. Mientras que los conjuntos de datos anteriores apenas sumaban unas pocas horas de grabaciones de un solo robot, Open-H-Embodiment pone sobre la mesa aproximadamente 780 horas de vídeo sincronizado y datos cinemáticos. Esta biblioteca digital ha sido alimentada por casi 50 instituciones de todo el mundo y abarca 20 plataformas robóticas distintas, incluyendo el omnipresente da Vinci Surgical System de Intuitive Surgical, Inc. Entre los autores figuran nombres clave de la Universidad de Óbuda, como Eszter Lukács, Tamás Haidegger y Kristóf Takács, del Centro Antal Bejczy de Robótica Inteligente, lo que subraya el peso del talento húngaro en esta gesta internacional. Tanto el dataset como su documentación están ya disponibles para la comunidad en su repositorio de GitHub.
Este tesoro de datos estandarizados ya está dando sus frutos, tal como se detalla en el artículo científico “Open-H-Embodiment: A Large-Scale Dataset for Enabling Foundation Models in Medical Robotics”. La información se está utilizando para entrenar modelos fundacionales como GR00T-H, un modelo de Visión-Lenguaje-Acción (VLA) especializado en tareas quirúrgicas, y Cosmos-H-Surgical-Simulator, un “modelo de mundo” (world model) diseñado para generar simulaciones hiperrealistas. Es vital recalcar que estamos en una fase preclínica: los datos recogen tareas de laboratorio —como suturas o transferencias de objetos— realizadas sobre simuladores y tejidos ex vivo, no en pacientes reales.
¿Por qué es un hito fundamental?
Durante años, el avance de la cirugía autónoma ha estado lastrado por los “silos de datos”. Cada centro de investigación y cada fabricante de robots guardaba su información bajo llave, lo que hacía prácticamente imposible entrenar modelos de IA generalistas capaces de operar en distintos sistemas. Open-H-Embodiment rompe ese aislamiento al crear una base pública y común. Esto democratiza la investigación, permitiendo que laboratorios modestos compitan en la misma liga que los gigantes corporativos y que todo el sector avance sobre un conocimiento compartido. El fin último no es jubilar a los cirujanos, sino crear asistentes robóticos ultraeficientes que asuman las subtareas más tediosas, reduzcan la fatiga del profesional y, a largo plazo, eleven el listón de la precisión y la seguridad del paciente.