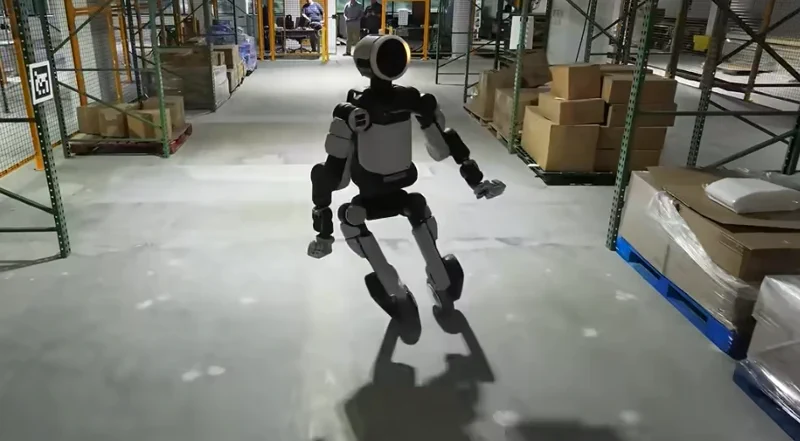
Just cuando pensabas que el Atlas de Boston Dynamics ya era el rey del equilibrio, la compañía ha decidido darle un giro inesperado: le han plantado un par de ruedas de patinete eléctrico en los tobillos. Pero antes de que te imagines un futuro distópico de derbis de robots sobre ruedas, aclaremos las cosas. No es un cambio de modelo de negocio; es un experimento brutalista diseñado para llevar los actuadores del humanoide al mismísimo límite.
En un nuevo vídeo y una entrada de blog, la empresa propiedad de Hyundai deja claro que esta configuración con ruedas es estrictamente un “banco de pruebas de investigación”. El objetivo, según Andy Woo, ingeniero de control de Atlas, es observar cómo se comportan los motores del robot y su controlador de aprendizaje por refuerzo (RL) bajo un estrés extremo. El experimento combina el control de motores clásico con una política de RL avanzada, entrenada a lo largo de millones de simulaciones. Este proceso de transferencia sim-to-real ha dado resultados asombrosos, incluyendo un salto con giro de 360 grados basado en captura de movimiento humano que, según dicen, “funcionó a la primera”. Además, la IA descubrió por sí sola cómo usar las ruedas para deslizarse y hacer drifting en maniobras laterales, una proeza imposible para su versión puramente bípeda.
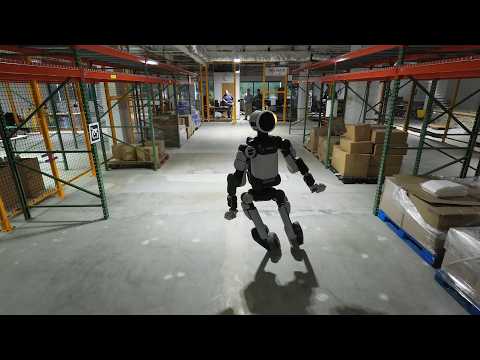
La modificación del hardware fue sorprendentemente sencilla: solo necesitaron un adaptador personalizado para montar las ruedas. Para Woo, el proyecto ha sido una auténtica gozada. “No he tocado mi PC gaming en todo el tiempo que he estado trabajando en esto porque esto es mucho más divertido”, confesó en el vídeo.
¿Por qué debería importarnos?
Este experimento no trata de crear un robot patinador porque sí, sino de construir resiliencia para cuando las cosas, inevitablemente, salgan mal. Al estresar el hardware de forma intencionada, Boston Dynamics está recopilando datos cruciales sobre los límites de los actuadores y sus modos de fallo. El siguiente paso, como señala Woo, es explorar cómo el aprendizaje por refuerzo puede generar “comportamientos emergentes para responder a esos fallos de actuación”. Este es el trabajo poco glamuroso pero esencial para que los humanoides pasen de ser demos controladas en un laboratorio a herramientas fiables capaces de funcionar en el caos del mundo real, incluso cuando una pieza se rompe. Las ruedas son solo un medio caótico y rico en datos para alcanzar un fin mucho más robusto.