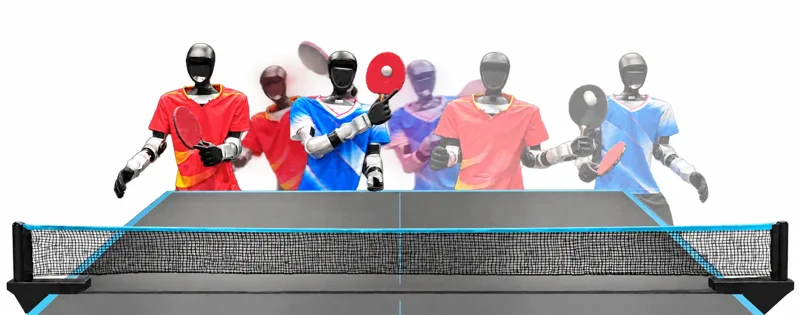
Enseñar a un humanoide a jugar al tenis de mesa es, desde hace tiempo, la prueba de fuego definitiva para medir el control de alta velocidad. Pero lograr que dos de ellos jueguen en dobles es harina de otro costal: aquí la clave no es tanto clavar un topspin asesino, sino evitar tropezar con un compañero que cuesta miles de dólares. Investigadores de Archon Robotics, NVIDIA, la Universidad de Hong Kong y el Instituto de Innovación de Shanghái han coreografiado este caos con un nuevo sistema bautizado como PingpongDuo. En experimentos reales, dos humanoides Unitree G1 lograron mantener peloteos de más de 10 golpes consecutivos, moviéndose con una elegancia (casi siempre) suficiente para no estorbarse.
El verdadero reto de los dobles no es golpear la bola, sino el frenético reposicionamiento en un espacio reducido. Los compañeros deben golpear en alternancia estricta, lo que significa que en cuanto un robot impacta la pelota, tiene menos de dos segundos para despejar el área y dejar paso a su pareja. Un segundo de vacilación y te arriesgas a una colisión entre dos máquinas de 35 kg, convirtiendo un partido amistoso en un montón muy caro de actuadores y vergüenza ajena. PingpongDuo soluciona esto mediante un marco jerárquico detallado en un artículo disponible en arXiv. A nivel de equipo, un planificador selecciona los objetivos de posicionamiento y utiliza un “filtro de riesgo” entrenado para vetar cualquier movimiento que huela a fuego amigo.
A nivel individual, los robots ejecutan habilidades separadas para el juego de pies y el golpeo, entrenadas con datos de movimiento de jugadores humanos de dobles. El sistema es de una eficiencia brutal: se registró a un robot completando una maniobra de despeje y recuperación de 2,15 metros en solo 2,4 segundos, alcanzando una velocidad punta de 2,23 m/s. En las simulaciones, PingpongDuo mejoró la tasa de éxito en la devolución de la bola en un 13,2% respecto al anterior estado del arte en robots para individuales. Puedes ver a los robots en acción en la página oficial del proyecto.
¿Por qué es esto importante?
Esta investigación no es solo un peldaño más hacia unas Olimpiadas de robots. Es una exploración seria sobre la coordinación dinámica y segura de múltiples robots operando en un espacio físico compartido. El marco de IA que evita que dos humanoides se estrellen entre sí durante un juego frenético podría adaptarse a la logística compleja en almacenes, líneas de montaje colaborativas o cualquier escenario donde varios sistemas autónomos necesiten trabajar codo con codo sin causar una carnicería metálica de alto coste. Para Archon Robotics, esta es una demostración de fuerza de su plataforma “Whole-Body Intelligence”, demostrando que puede gestionar no solo el cuerpo de un robot, sino el de todo un equipo.