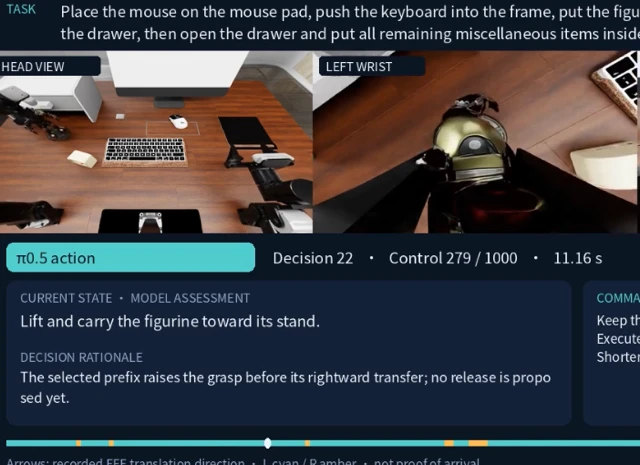
Cuando parecía que la batalla por el trono de los benchmarks robóticos se había estabilizado, un nuevo artículo de los investigadores Yu-Mool Shu y Lipxin Zheng ha llegado para sacudir los cimientos de la industria. Su propuesta, titulada “GPT 6 Astra as an Embodied Policy”, no solo sube el listón: lo ha lanzado directamente a la estratosfera. La investigación presenta un modelo que ha pulverizado a la competencia en el benchmark de manipulación RoboDojo, una batería de pruebas en entornos reales y simulados diseñada para poner al límite a los robots generalistas.
Los resultados son, por decirlo suavemente, una paliza en toda regla. Esta nueva política de control, un sistema híbrido que combina el controlador π₀.₅ con el imponente modelo GPT-6 Astra, alcanzó una puntuación media de 62,6 en diez tareas distintas. Para ponerlo en perspectiva, su competidor más cercano, Galaxea G0.5, se quedó rezagado con un discreto 38,26. No estamos ante una mejora incremental; es un salto de rendimiento del 64% que hace que los modelos actuales de gigantes como Xiaomi o Meituan parezcan estar moviéndose a cámara lenta. El trabajo parece profundizar en investigaciones previas sobre el entrenamiento conjunto de modelos de visión-lenguaje-acción (VLA) con datos heterogéneos para lograr una mayor capacidad de generalización en el mundo real.
Un detalle fascinante del estudio es que, cuando se utiliza el control directo de “GPT 6 Astra Direct”, la puntuación cae a un mundano 37,81. Esto subraya el papel crucial del controlador híbrido π₀.₅, que actúa como el “sistema nervioso” capaz de traducir la inteligencia bruta del modelo de lenguaje en acciones físicas precisas y fluidas. Al ser un proyecto de código abierto (con su correspondiente repositorio en GitHub), el resto de la industria ya está afilando los cuchillos para intentar replicar y diseccionar esta nueva arquitectura. Puedes echar un vistazo a la página del proyecto y a los datos aquí: GPT 6 Astra as an Embodied Policy.
¿Por qué debería importarnos esto?
No se trata solo de ver números más altos en una gráfica de barras. Estamos ante un posible cambio de paradigma: el abandono de las políticas monolíticas “end-to-end” en favor de sistemas híbridos mucho más sofisticados. Esta brecha de rendimiento sugiere que combinar un “cerebro” generalista y ultrapotente como GPT-6 Astra con una política de control motor especializada como π₀.₅ es infinitamente más eficaz que intentar que un solo modelo lo gestione todo. Para un sector que lleva años sudando sangre para conseguir tasas de éxito de dos dígitos en tareas complejas, este podría ser el golpe de autoridad necesario para sacar a los robots de los laboratorios y llevarlos a entornos reales, de esos que no están meticulosamente ordenados para ellos.